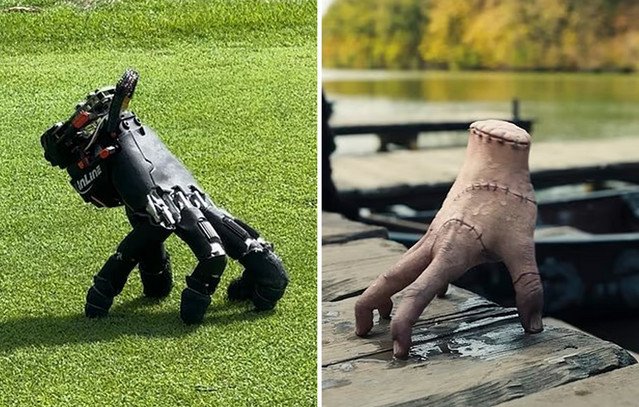

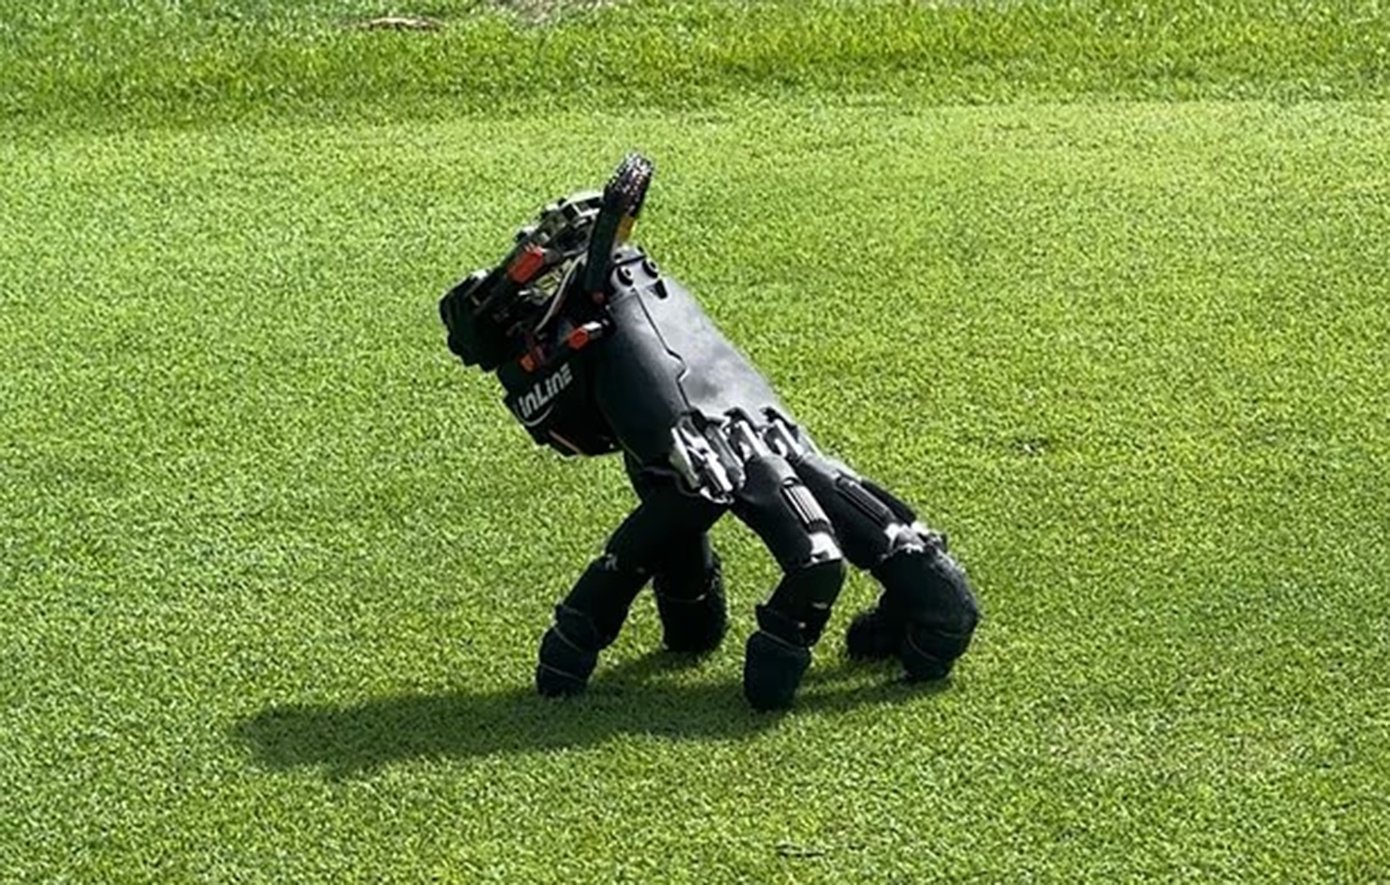
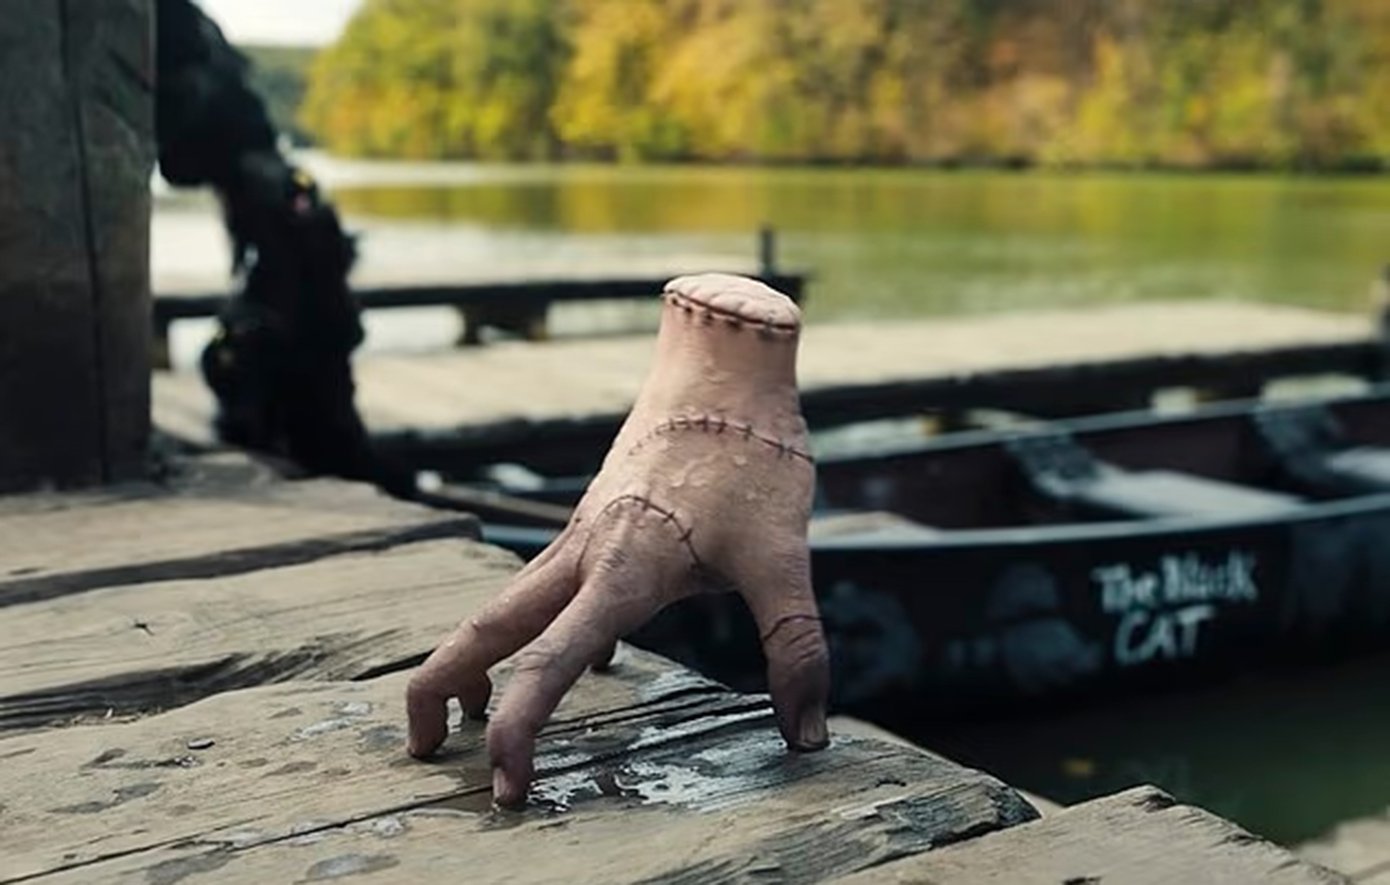
Ένα ρομποτικό χέρι που μοιάζει εκπληκτικά με το «Thing» από την κινηματογραφική και τηλεοπτική σειρά «Η Οικογένεια Άνταμς» δημιούργησαν επιστήμονες, αποδεικνύοντας ότι η τεχνολογία μπορεί να κάνει πραγματικότητα εικόνες που μέχρι σήμερα έμοιαζαν να ανήκουν αποκλειστικά στον χώρο των ειδικών εφέ. Το συγκεκριμένο μηχάνημα δεν αποτελεί προϊόν κινηματογραφικής φαντασίας, αλλά ένα πραγματικό ρομποτικό άκρο που έχει εκπαιδευτεί να κινείται αυτόνομα, χωρίς να είναι συνδεδεμένο με το υπόλοιπο σώμα ενός ρομπότ.
Το ρομποτικό χέρι έχει τη δυνατότητα να περπατά όρθιο, στηριζόμενο στις άκρες των δακτύλων του, και να μετακινείται σε διαφορετικές επιφάνειες και εδάφη. Παράλληλα, μπορεί να σηκώνεται μόνο του όταν πέσει, να σπρώχνει αντικείμενα και να πατά πλήκτρα σε ένα πληκτρολόγιο, διατηρώντας την ισορροπία του. Το βάρος του ανέρχεται σε 820 γραμμάρια.
Οι ερευνητές εκτιμούν ότι η συγκεκριμένη τεχνολογία θα μπορούσε στο μέλλον να προσφέρει νέες δυνατότητες στα ανθρωποειδή ρομπότ, επιτρέποντάς τους να εξερευνούν χώρους στους οποίους δεν μπορούν να εισέλθουν εξαιτίας του μεγάλου όγκου του σώματός τους. Η ιδέα είναι να μπορούν να αποσπούν τα άκρα τους και να τα στέλνουν σε στενά σημεία, ώστε να πραγματοποιούν εργασίες χωρίς να χρειάζεται να μετακινηθεί ολόκληρο το ρομπότ.
Ο επικεφαλής της έρευνας, Αμιρχοσεΐν Καζεμιπούρ, δήλωσε στη Daily Mail: «Φανταστείτε ένα ρομπότ να φτάνει μπροστά σε ένα στενό άνοιγμα, στο οποίο δεν μπορεί να εισέλθει το σώμα ή το χέρι του. Μια μελλοντική εκδοχή θα μπορούσε να αποσπά το χέρι της, να το αφήνει να συρθεί στο εσωτερικό για να επιθεωρήσει τον χώρο, να χειριστεί έναν διακόπτη ή να μετακινήσει κάτι και στη συνέχεια να το ανακτά».
Τα ρομποτικά χέρια αποτελούν ήδη ιδιαίτερα προηγμένα τεχνολογικά συστήματα, καθώς μπορούν να εκτελούν λεπτούς χειρισμούς και να διαχειρίζονται αντικείμενα με μεγάλη ακρίβεια. Ωστόσο, όπως εξήγησε ο Καζεμιπούρ, το βασικό μειονέκτημά τους είναι ότι συνήθως εξαρτώνται από τη σύνδεσή τους με ογκώδη ρομπότ.
«Ένα ρομποτικό χέρι εξαρτάται κανονικά από έναν βραχίονα και το υπόλοιπο ρομπότ για να φτάσει στο σημείο όπου πρέπει να εργαστεί. Θέλαμε να του προσφέρουμε μεγαλύτερη ανεξαρτησία», ανέφερε χαρακτηριστικά.
Αυτό που κάνει το εγχείρημα ακόμη πιο εντυπωσιακό είναι ότι οι επιστήμονες δεν κατασκεύασαν ένα εξ ολοκλήρου καινούργιο μηχάνημα, αλλά αξιοποίησαν ένα ήδη διαθέσιμο ρομποτικό χέρι, το οποίο τροποποίησαν κατάλληλα. Η ομάδα από το Ομοσπονδιακό Πολυτεχνείο της Ζυρίχης (ETH Zurich) πρόσθεσε νέες λειτουργίες σε υπάρχουσα τεχνολογία, συνδυάζοντας ορισμένες μηχανικές παρεμβάσεις με ειδικό προγραμματισμό.
Αφετηρία για την κατασκευή αποτέλεσε ένα ρομποτικό χέρι WUJI, προϊόν κινεζικής εταιρείας τεχνολογίας. Οι μηχανικοί το εξόπλισαν με μπαταρία, έναν μικρό υπολογιστή και αισθητήρα κίνησης, δημιουργώντας ένα ασύρματο σύστημα που μπορεί να μετακινείται μόνο του, διαθέτοντας τόσο την απαραίτητη ενέργεια όσο και τον εξοπλισμό υπολογιστικής επεξεργασίας.
Η εκπαίδευση ενός χεριού ώστε να μπορεί να κινείται χωρίς ανθρώπινη παρέμβαση αποδείχθηκε, ωστόσο, ιδιαίτερα απαιτητική διαδικασία. Όπως εξήγησε ο Καζεμιπούρ, τα δάχτυλα έχουν διαφορετικό μήκος και εύρος κίνησης, ενώ ο αντίχειρας βρίσκεται σε διαφορετική θέση σε σχέση με τα υπόλοιπα. Αυτό σημαίνει ότι κάθε φορά που ένα δάχτυλο σηκώνεται για να πραγματοποιήσει ένα βήμα ή να αλληλεπιδράσει με κάποιο αντικείμενο, αλλάζει ο τρόπος με τον οποίο στηρίζεται ολόκληρο το χέρι.
«Τα δάχτυλα έχουν διαφορετικά μήκη και εύρη κίνησης, με τον αντίχειρα να βρίσκεται στη μία πλευρά. Κάθε φορά που ένα δάχτυλο σηκώνεται για να κάνει ένα βήμα ή να αλληλεπιδράσει με ένα αντικείμενο, αλλάζει η στήριξη του χεριού», σημείωσε.
Για να αντιμετωπίσουν τις συγκεκριμένες δυσκολίες, οι ερευνητές αξιοποίησαν τη μέθοδο της ενισχυτικής μάθησης (reinforcement learning). Πρόκειται για μια διαδικασία κατά την οποία ο υπολογιστής που ελέγχει το ρομπότ εκπαιδεύεται μέσα από επαναλαμβανόμενες δοκιμές και λάθη σε ένα περιβάλλον προσομοίωσης.
Με αυτόν τον τρόπο, αντί οι επιστήμονες να προγραμματίζουν χειροκίνητα κάθε επιμέρους κίνηση, το ρομποτικό χέρι μπορούσε να ανακαλύψει μόνο του ποιες κινήσεις των δακτύλων είναι αποτελεσματικότερες σε διαφορετικές επιφάνειες, προτού ξεκινήσουν οι δοκιμές στον πραγματικό κόσμο.
Για τη μεταφορά των αποτελεσμάτων της εικονικής εκπαίδευσης στο φυσικό περιβάλλον, οι προσομοιώσεις συνδυάστηκαν με μετρήσεις σχετικά με τον τρόπο λειτουργίας των 20 κινούμενων αρθρώσεων του χεριού, καθώς και με στοιχεία για το πώς γλιστρούν τα δάχτυλά του πάνω στο έδαφος.
Οι εντυπωσιακές δυνατότητες του ρομποτικού χεριού
Σύμφωνα με τα αποτελέσματα των δοκιμών, το ρομποτικό χέρι μπορεί να κινείται σε 14 διαφορετικούς τύπους επιφανειών, μεταξύ των οποίων γρασίδι, χαλίκι, ξύλινα δάπεδα και πέτρα. Επιπλέον, έχει την ικανότητα να επανέρχεται σε όρθια θέση όταν πέφτει, κάτι που κατάφερε σε 21 από τις 25 δοκιμές στις οποίες υποβλήθηκε.
Με τη βοήθεια μιας κάμερας τοποθετημένης από πάνω, η οποία του παρέχει πληροφορίες για τη θέση του στον χώρο, μπορεί επίσης να σπρώχνει αντικείμενα, όπως μικρά μπλοκ, πάνω στο δάπεδο. Στις συγκεκριμένες δοκιμές, κατάφερε να τα μετακινήσει σε απόσταση που δεν ξεπερνούσε περίπου τα δύο τρίτα της ίντσας από το σημείο-στόχο.
Οι επιστήμονες προχώρησαν ακόμη περισσότερο, εκπαιδεύοντας το ρομποτικό χέρι να χειρίζεται ένα πληκτρολόγιο. Συγκεκριμένα, μπορεί να πατά πλήκτρα χρησιμοποιώντας ένα δάχτυλο, ενώ στηρίζεται στα υπόλοιπα τέσσερα για να διατηρεί την ισορροπία του.
Σε μία από τις δοκιμές, οι χειριστές του έδωσαν εντολές για να παίξει ένα απλό βιντεοπαιχνίδι. Το ρομποτικό χέρι κατάφερε να πατήσει τα σωστά πλήκτρα σε 29 από τις 32 προσπάθειες.
Προς το παρόν, η λειτουργία του εξακολουθεί να ελέγχεται εξ αποστάσεως από έναν χειριστή. Ένας ενσωματωμένος υπολογιστής αναλαμβάνει να μεταφράζει τις εντολές που λαμβάνει σε κινήσεις των δακτύλων. Ωστόσο, οι ερευνητές εκτιμούν ότι η συγκεκριμένη τεχνολογία θα μπορούσε να αποτελέσει τη βάση για την ανάπτυξη πιο σύνθετων αυτόνομων ρομπότ στο μέλλον.
Ο Αμιρχοσεΐν Καζεμιπούρ περιέγραψε το όραμά του για την επόμενη γενιά ρομποτικών συστημάτων, τονίζοντας: «Με ενδιαφέρουν τα ρομπότ των οποίων τα εξειδικευμένα μέρη μπορούν να λειτουργούν τόσο ανεξάρτητα όσο και σε συνεργασία μεταξύ τους. Κάθε τμήμα θα μπορούσε να διαθέτει τη δική του αίσθηση, τον δικό του έλεγχο και τη δική του δυνατότητα μετακίνησης, αποσπώμενο όταν αυτό είναι χρήσιμο και επανασυνδεόμενο όταν μια εργασία απαιτεί τη συμμετοχή ολόκληρου του σώματος».